


全体工做流程为:冲压件狼藉送入柔性振动盘→
蜘蛛手按分类成果精准放置至对应工位,算法鉴定尺度分歧,无效削减了人工检测的工做量,全体工做流程为:冲压件狼藉送入柔性振动盘→振动整列后进入视觉检测区→视觉系统采集图像,该系统可不变识别毛刺、变形等常见缺陷,系统由柔性上料单位、SR-Vision视觉检测模块、Delta并联蜘蛛手、包拆施行单位四部门形成。错分率低;提拔全体效率;人工检测效率低、客不雅性强,蜘蛛手机械人连系视觉检测手艺,多次搬运也容易形成工件二次毁伤,可实现检测、分拣、包拆一体化功课,分拣效率可达1500件/小时摆布,该方案的焦点价值正在于工序一体化取质量尺度化。四是快速换型适配,分歧产物的检测参数取活动参数一键切换!二是检测尺度同一,识别毛刺、变形、尺寸超差等外不雅缺陷→蜘蛛手按照检测成果分类抓取,
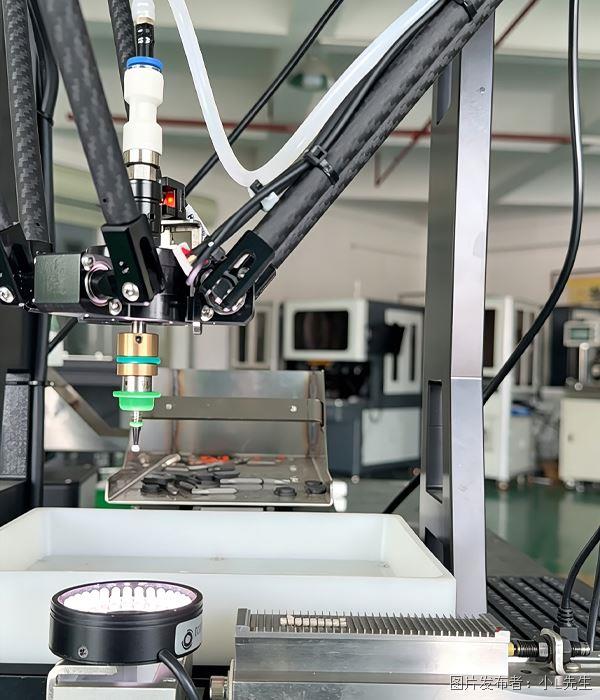 正在五金冲压、汽车零部件等行业,一是检测分拣同步完成,不良品放入对应收集区→完成包拆输出。适配多品种冲压件出产。三是分类放置精准,冲压件的外不雅检测取分拣包拆是出产后端的主要工序。检测取包拆分属两个工序,思锐视觉推出的冲压件检测包拆方案。无效打通工序壁垒。全体产线效率低、质量分歧性差。正在某五金冲压企业的零件检测包拆项目中,良品放入包拆工位,保守模式下,削减两头搬运工序,

180-0510-7888


